


V sodobnem življenju se motorji pogosto uporabljajo v domačih aparatih, avtomobilski elektroniki, industrijskem nadzoru in mnogih drugih aplikacijah, vsak motor pa ne more zagnati brez ustreznega gonilnega čipa. Nanomicro ponuja širok izbor izdelkov za gonilnike motorja. Ta videoposnetek se bo osredotočil na skupne vrste motorjev in induktivne aplikacije za obremenitev, s katerimi boste lažje razumeli, kako izbrati pravi čip gonilnika motorja.
Vrste in aplikacije skupnih induktivnih obremenitev
Motor je v bistvu naprava za pretvorbo energije, z načelom elektromagnetne indukcije električne energije v kinetično energijo, v glavnem razdeljen na čopič DC motor (BDC), brezkrtačni DC motor (BLDC) in stepper motor (stepper), tri kategorije, poleg motorjev, podobnih načela, ki so tudi pri načelu.
V vsakdanjem življenju se motorji pogosto uporabljajo v različnih električnih oprema in so skoraj vseprisotni. Na primer, v avtomobilih se funkcije, kot so dviganje in spuščanje oken, nastavitev sedeža, nastavitev zrcal, nadzor napajalnih vrat in zaklepanje vrat, vse zanašajo na različne vrste motorjev kot jedrne komponente.
Kako delujejo gonilni čipi
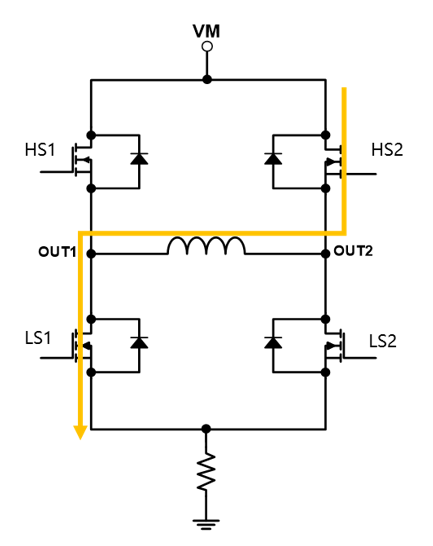
Tipičen gonilni gonilni čip motorja H-motorja, prikazan na spodnji sliki, je čip sestavljen iz štirih cevi MOS znotraj H-mostu (HS1, HS2, LS1, LS2), izhodov čipov zunaj1 in out2 sta povezana z dvema krtačama motornih motorjev DC, vhodi čipov so povezani s krmilnimi cevmi, ki nadzorujejo notranje cevi za nadzor in smeri.
Naprej
Vzvratno
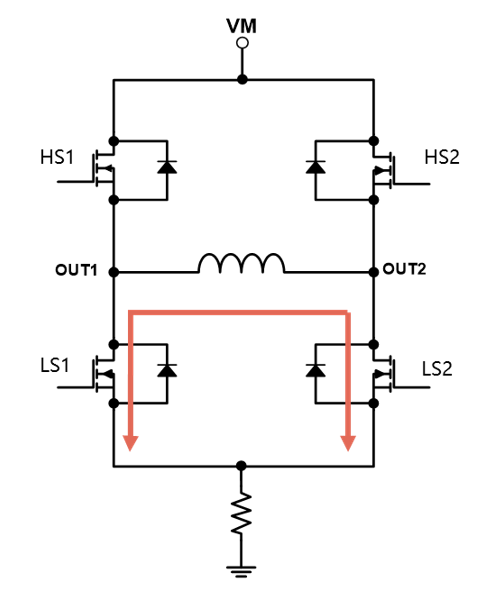
Počasno razpadanje
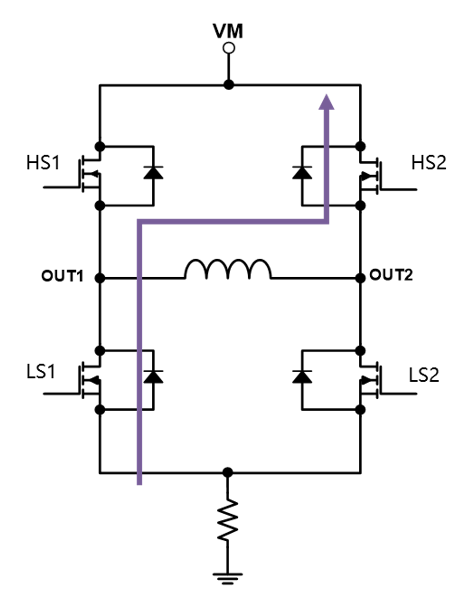
Hitro razpadanje
Naprej:Tok tok od OUT1 do OUT2, uresniči vrtenje motorja naprej.
Povratno:Tok tok od out2 do OUT1, uresničuje obratno vrtenje motorja.
Počasi propadanje:Hkrati sta dve spodnji cevi LS1 in LS2 napolnjeni, vijugasti tok pa se počasi odvaja na tla, da se uresniči navijanje, tj. Zavoro ali počasna recesija.
Hitro razpadanje:Če se v tem trenutku vklopita LS1 in HS2, bo na obeh koncih navitja nanesena negativna napetost, vijugast tok pa bo hitro absorbiral napajanje, tj. Hitro propadanje.
Zgornji štirje načini delovanja natančno prilagodijo delovno stanje motorja z nadzorom stikalnega stanja cevi za MOS, da izpolnijo različne zahteve za uporabo.
Bipolarni korak motorja
Z dovajanjem ortogonalnih tokov z več stopinjami pododdelkov na obe naviji lahko smer in velikost vektorjev magnetnega polja znotraj motorja natančno nadzorujemo, s čimer se uresniči natančen nadzor položaja koračnega motorja.
Višja kot je interpolacija toka, boljša je položajna natančnost in gladkost krmiljenja koračnega motorja. Glede na stopnjo pododdelka obstajajo skupni načini, kot so 4 pododdelek, 16 pododdelkov, 32 pododdelkov in tako naprej.
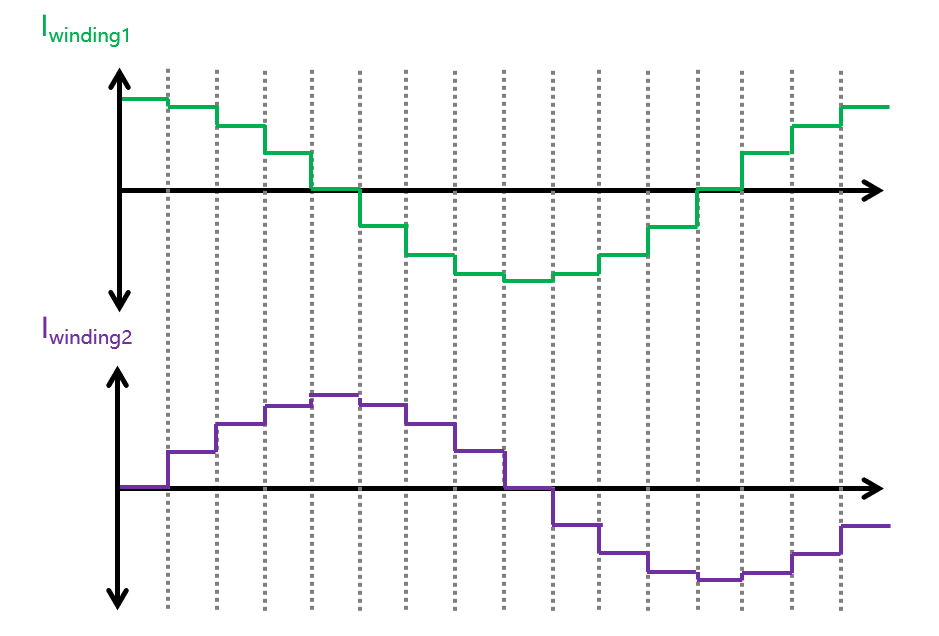
Shematski diagram razpada ¼ koraka
Za čip za stepper gonilnika je poleg notranjega pogona H-mostu še pomembnejši natančen nadzor izhodnega interpolacijskega toka. Primer vzemite 1/4 pododdelkov, v 90 -stopinjskem potencialnem kotu so štiri pododdelke trenutne vrednosti, tok obeh navitij pa je sinusni val z 90 -stopinjsko fazno razliko.
Gonilni čip skozi krmilni algoritem in modulacijsko vezje, natančen nadzor H-mostu za trenutno modulacijo, tako da je tok v navijanju motorja natančno valovna oblika in velikost naših nastavitev, hkrati pa vzorčenje izhodnega toka za dosego nadzora povratnih informacij.
Za čip gonilnika motorja je treba biti pozoren na parametre čipa: delovna napetost, velikost faznega toka, vrsta krmilnega signala, največja stopnja razdelitve, trenutna modulacija in način recesije ter zaščitne funkcije.