


Nadzor MPC
Modelno prediktivno krmiljenje (MPC) se je razvilo od svojega izvora kot algoritem hevrističnega krmiljenja, uporabljenega v industrijskih procesih v sedemdesetih letih prejšnjega stoletja, v novo akademsko disciplino z bogato teoretično in praktično vsebino.
Prediktivni nadzor obravnava težave pri nadzoru z zahtevami optimizacije. V zadnjih 30 letih je uspeh prediktivnega nadzora v zapletenih industrijskih procesih v celoti pokazal njegov ogromen potencial za reševanje kompleksnih omejenih problemov optimizacijskega nadzora.
Nadzor MPC je-realnočasovna-metoda optimizacije zaprte zanke. Glavna prednost tega algoritma je njegovo iterativno spletno delovanje, ki nenehno pridobiva trenutne optimalne kontrolne količine. Poleg tega lahko vzpostavi ciljne funkcije za zadovoljitev številnih omejitev, kot so aktuatorji vozila, zdrs in dinamika.
Vendar je njegova zmogljivost sledenja zelo občutljiva na natančnost napovednega modela. Poleg tega je zaradi visokih računalniških zahtev prediktivnega nadzora nelinearnega modela neprimeren za-okolja vožnje z visoko hitrostjo.
Trenutno je veliko raziskovalcev lineariziralo nelinearne modele vozil, vendar to zagotavlja le natančnost sledenja znotraj linearnih območij vozila in pnevmatik.
Krmilniki MPC, znani tudi kot regulatorji-časovne domene, upoštevajo nelinearni dinamični model krmilnega sistema in napovedujejo izhodno obnašanje sistema v prihodnjem časovnem intervalu. Z reševanjem problema omejenega optimalnega nadzora sistem zmanjša napako sledenja v prihodnjem časovnem intervalu, zaradi česar je ta metoda robustna.
Algoritmi za prediktivno krmiljenje modela imajo osnovne značilnosti prediktivnega modeliranja, drseče optimizacije in popravka povratnih informacij. Tradicionalne raziskovalne metode pogosto zanemarjajo ali poenostavljajo kinematične in dinamične omejitve, vendar te omejitve znatno vplivajo na učinkovitost krmiljenja.
Metode predvidevanja modela lahko izrecno vključijo kinematične in dinamične omejitve vozila v funkcijo cilja optimizacije.
Z izkoriščanjem tekoče optimizacije in funkcij popravka povratnih informacij MPC je mogoče učinkovito zmanjšati ali celo odpraviti vpliv sistemskih časovnih zakasni-zank. Poleg tega se lahko informacije o prihodnji trajektoriji, ki jih zagotovi proces načrtovanja, uporabijo za optimizacijo nadzora gibanja, s čimer se poveča učinkovitost nadzora.
Wang Weiran et al. zasnoval adaptivno prediktivno kontrolno metodo, ki temelji na Laguerrovih funkcijah.
Ta metoda je sestavljena iz dveh delov: prilagodljivega MPC modula za natančno sledenje trajektoriji in funkcijskega modula Laguerre za znatno zmanjšanje računanja.
V prilagodljivem modulu MPC je uveden rekurzivni algoritem najmanjših kvadratov za identifikacijo parametrov modela sistema, s čimer se izboljšata natančnost in robustnost sistema. Ko pa AUV deluje v zapletenih okoljih, lahko ta metoda povzroči znatno povečanje računalniške obremenitve.
Zato je v Laguerrejevi funkciji uvedena rekonstrukcija vhodnih spremenljivk krmilnika, da se zmanjša matrični red ciljne funkcije. Rezultati kažejo, da ta metoda kaže odlično zmogljivost v smislu dinamike, odpornosti proti motnjam in robustnosti pri sledenju trajektorijam AUV z zmanjšano računalniško obremenitvijo.
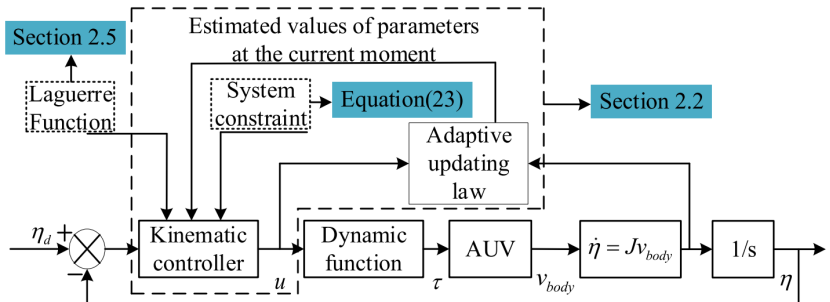 Prilagodljivi blokovni diagram MPC
Paden je povzel algoritme čistega sledenja, krmiljenje s povratnimi informacijami prednjega kolesa, krmiljenje s povratnimi informacijami za zadnje kolo, krmiljenje, ki temelji-na funkciji Lyapunova, linearizacijski nadzor izhodnih povratnih informacij in nadzor MOC v smislu stabilnosti, časovne kompleksnosti, uporabe modela in predpostavk.
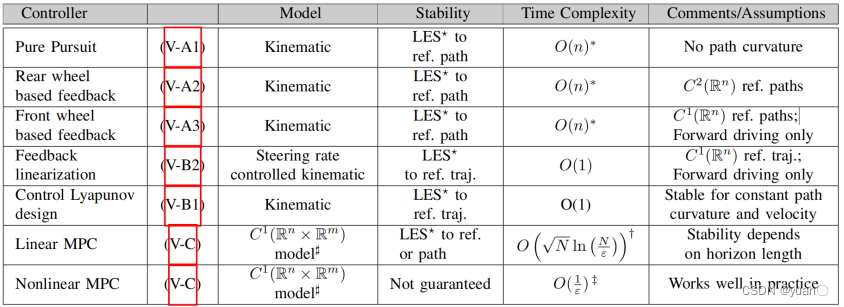 Povzetek različnih krmilnikov Legenda*: Lokalna eksponentna stabilnost (LES)